Trong thời đại Cách mạng Công nghiệp 4.0, đỉnh cao của sự phát triển khoa học và công nghệ, việc cải tổ mô hình nhà máy thông minh đã trở thành một hướng đi chủ yếu mà các doanh nghiệp trong lĩnh vực sản xuất đang hướng tới. Bằng việc áp dụng các giải pháp công nghệ hiện đại và sử dụng robot công nghiệp tiên tiến, quy trình sản xuất có thể được tự động hóa và tối ưu hóa một cách tối đa. Trong thời gian gần đây, xu hướng này đã chứng kiến sự ra đời của hai loại robot công nghiệp nổi bật: Robot Tự hành AMR và AGV. Vậy thực sự, sự khác biệt cơ bản giữa Robot AMR và AGV là gì?
Robot tự hành AGV
Xe tự hành AGV, hay còn gọi là Robot AGV (Automation Guided Vehicle), là loại xe được áp dụng các công nghệ dẫn đường tiên tiến để tự động vận chuyển nguyên vật liệu và hàng hóa đến các vị trí khác nhau trong quy trình sản xuất, mà không cần sự can thiệp của con người. Cấu trúc cơ bản của xe tự hành AGV bao gồm các thành phần sau:
1. Hệ thống dò đường: Trong dòng Robot AGV không chạy theo đường dẫn, các cảm biến laser được sử dụng để xác định vị trí của các vật thể trong quá trình di chuyển trong nhà máy. Trong khi đó, dòng xe tự hành AGV chạy theo đường dẫn sẽ sử dụng các loại cảm biến như cảm biến từ trường, kim loại, và cảm biến quang để tuân theo các đường dẫn đã được tạo ra từ các vật liệu như vạch màu, băng từ, đường ray, hoặc đường dây từ.

2. Hệ thống cảm biến vật cản và va chạm: Phần này đảm bảo sự an toàn khi robot di chuyển trong môi trường nhà máy. Robot cần có khả năng phát hiện và tránh vật cản, và có thể giảm tốc hoặc dừng lại trước những chướng ngại vật. Các thành phần chính trong hệ thống này bao gồm máy quét laser và bộ điều khiển PLC.
3. Bộ điều khiển trung tâm: Hệ thống điều khiển đã được lập trình trên robot AGV giúp tự động hóa quá trình điều khiển và giám sát, đảm bảo rằng robot hoạt động chính xác và liên tục trong suốt quá trình sản xuất.
4. Thiết bị truyền và nhận dữ liệu: Robot AGV truyền và nhận dữ liệu với trung tâm điều hành thông qua hệ thống truyền dẫn từ xa như RF hoặc Wifi, tùy thuộc vào từng loại xe cụ thể.
5. Bộ phận sạc và pin: Hệ thống cung cấp năng lượng cần thiết cho hoạt động của robot AGV. Các loại pin và thiết bị sạc khác nhau có thể được sử dụng tùy theo yêu cầu và đặc điểm của từng loại xe tự hành như pin Lithium sắt photphat - LIFE04, ắc quy khô và nhiều loại khác.
Robot tự hành AMR
Robot AMR (Autonomous Mobile Robot) là dạng robot tự hành có khả năng tự di chuyển độc lập trong môi trường của mình, sử dụng cảm biến và thuật toán để tránh vật cản và ngăn va chạm với các vật thể xung quanh mà không cần sự theo dõi trực tiếp của con người hoặc đường dẫn cố định đã được định trước. Các ứng dụng chủ yếu của loại robot này là vận chuyển và di chuyển hàng hóa trong kho, thu thập dữ liệu và nhiều nhiệm vụ khác liên quan đến tự động hóa và robot hóa.
Robot AMR định tuyến tốt nhất dựa trên việc sử dụng công nghệ cảm biến LiDAR và bản đồ hóa đồng thời (SLAM). Công nghệ LiDAR (Light Detection And Ranging) hoạt động bằng cách phát các tia sáng hồng ngoại vào môi trường xung quanh và đo thời gian mà các tia sáng phản xạ trở lại. Kết hợp với camera, Robot AMR có khả năng xác định vị trí của mình và môi trường xung quanh. Điều này cho phép robot tự động lập kế hoạch đường đi mà không cần can thiệp của con người.
Tóm lại, Robot AMR (Autonomous Mobile Robot) là loại robot tự hành không cần sự can thiệp của con người hoặc đường dẫn cố định trước. Thông qua việc sử dụng cảm biến LiDAR và thuật toán SLAM, nó có khả năng tự động xác định và lập kế hoạch đường đi trong môi trường của mình.
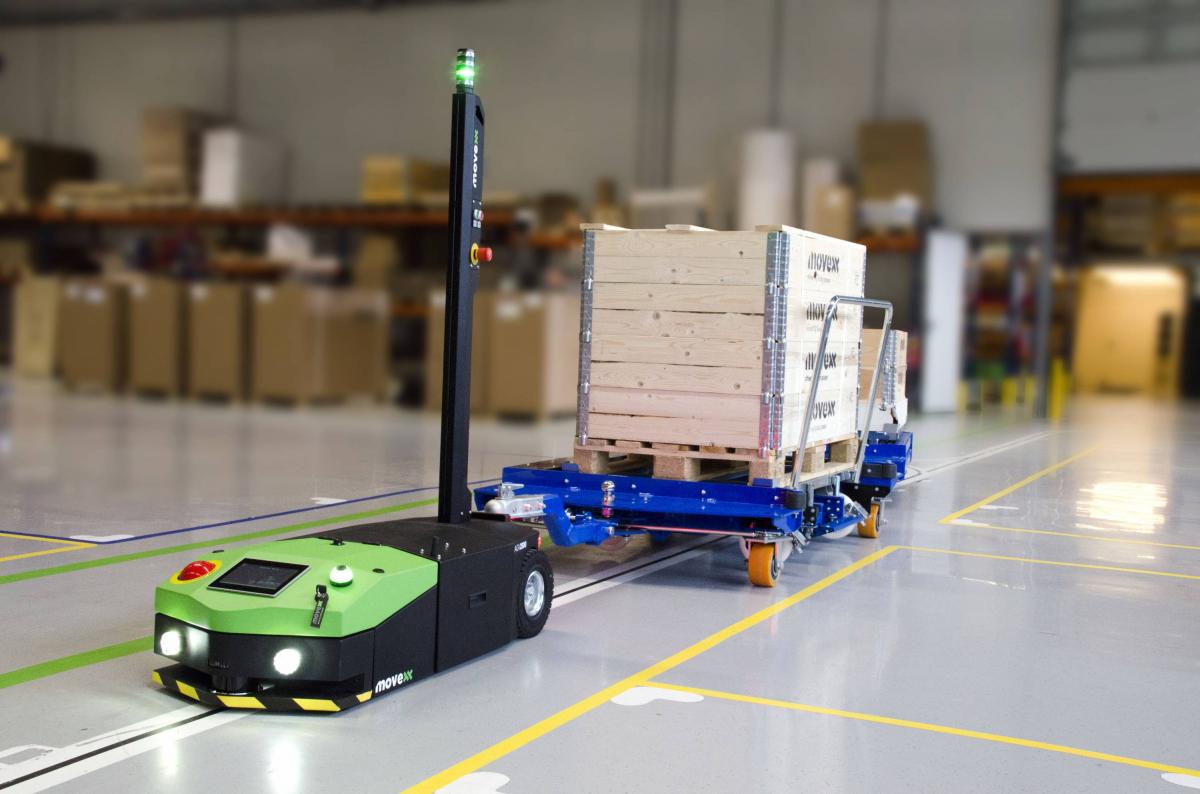
Sự khác biệt cơ bản giữa Robot AMR và AGV
Các tuyến đường cố định VS khả năng điều hướng thông minh
Đối với Robot AGV, chúng được trang bị các loại cảm biến như cảm biến từ trường, cảm biến kim loại và cảm biến quang để di chuyển trong không gian nhà máy hoặc kho theo các đường dẫn cố định đã được thiết lập từ trước, sử dụng các vật liệu như vạch màu, băng từ, đường ray, hay đường dây từ. Thêm vào đó, Robot AGV cũng được trang bị cảm biến an toàn để phát hiện và tránh va chạm với các vật cản trong môi trường di chuyển. Tuy nhiên, khi gặp chướng ngại vật, chúng sẽ tạm dừng hoàn toàn và chỉ tiếp tục di chuyển khi vật cản bị di chuyển ra khỏi đường.
Trái với AGV, Robot AMR sử dụng công nghệ cảm biến LiDAR & bản đồ hóa và bản đồ đồng thời (SLAM) để tự nắm bản đồ môi trường và điều hướng một cách tự nhiên, mà không cần thiết lập các đường dẫn trước. Cũng giống như AGV, Robot AMR cũng được trang bị cảm biến an toàn để tránh va chạm với vật cản xung quanh môi trường hoạt động. Tuy nhiên, điểm khác biệt ở đây là khi gặp chướng ngại vật, AMR có khả năng tự động tìm lối đi mới để tránh vật cản, thay vì đứng yên như Robot AGV.
Ưu điểm này giúp cho hoạt động sản xuất trong nhà máy trở nên an toàn hơn và quá trình vận chuyển hàng hóa trong kho trở nên chính xác và nhanh chóng hơn.
Hạn chế ứng dụng so VS đáp ứng linh hoạt
Thường thì Robot AGV không được đánh giá cao về tính linh hoạt do chúng chỉ có khả năng thực hiện một nhiệm vụ duy nhất là di chuyển theo một đường định trước. Trong trường hợp doanh nghiệp có ý định thay đổi hoặc cải tạo kho xưởng, tất cả thông tin liên quan đến đường di chuyển của Robot AGV sẽ phải được xây dựng lại, đòi hỏi nguồn kinh phí đáng kể cùng với thời gian đáng kể.
Trái lại, Robot AMR có khả năng linh hoạt hơn nhiều trên cùng một thiết bị. Chúng có thể thực hiện nhiều nhiệm vụ khác nhau tại các địa điểm khác nhau và tự động điều chỉnh để đáp ứng yêu cầu sản xuất và thay đổi môi trường làm việc. Điều đặc biệt ở đây là nhiệm vụ AMR có thể được điều khiển qua giao diện trên robot hoặc cấu hình thông qua phần mềm điều khiển.
Điều này cho phép chúng tự động ưu tiên và lựa chọn robot phù hợp nhất cho từng nhiệm vụ dựa trên vị trí và tình trạng của robot. Khi nhiệm vụ đã được thiết lập, nhân viên kho không cần phải dành thời gian điều phối công việc của robot. Điều này giúp doanh nghiệp tập trung sử dụng nguồn lực cho các công việc có giá trị cao hơn, góp phần vào sự thành công tổng thể của tổ chức. Vì vậy, sự linh hoạt của Robot AMR được đánh giá cao, và điều này dễ dàng thấy rõ.